
La cirugía de hoy exige instrumental quirúrgico cada vez más pequeño y preciso, con cinemáticas más complejas y tolerancias funcionales cada vez más estrictas. En ese contexto, para los fabricantes de instrumental y de robots quirúrgicos la tecnología MIM ha pasado de ser una opción interesante a convertirse en un habilitador estratégico: permite producir geometrías intrincadas con una alta precisión, biocompatibilidad y resistencia mecánica, haciéndolo ideal para aplicaciones en dispositivos médicos para medicina endoscópica, especialmente en componentes complejos y miniaturizados.
Veamos por qué el MIM se ha convertido en la tecnología de referencia para fabricar componentes metálicos médicos de alta complejidad geométrica, y qué debe tener en cuenta un fabricante que evalúe esta tecnología dentro de su cadena de valor.
¿Qué es el MIM (Metal Injection Moulding) y por qué es relevante en el sector médico?
El Moldeo por Inyección de Metal combina la libertad geométrica del moldeo por inyección de plásticos y las prestaciones mecánicas de los metales sinterizados. El proceso parte de un material (feedstock), que se inyecta en un molde para obtener una «pieza verde». A continuación, el aglutinante se elimina en la fase de desaglomerado y la pieza se sinteriza a alta temperatura hasta alcanzar la densidad, la microestructura y las propiedades mecánicas propias de un metal forjado o mecanizado.
El resultado es un proceso capaz de producir formas muy complejas —paredes finas, canales internos, nervios, rebajes, dientes funcionales— en un único paso de fabricación, sin necesidad de operaciones de mecanizado adicionales en la mayoría de las superficies. Esta característica, conocida como fabricación «near-net shape», es precisamente lo que convierte al MIM en una tecnología idónea para el instrumental quirúrgico laparoscópico: un entorno donde las dimensiones son pequeñas, los recorridos internos son intrincados y cada milímetro cúbico de espacio disponible tiene que aprovecharse al máximo.
Frente al mecanizado CNC, la fundición a la cera perdida o la estampación, el MIM ofrece una combinación única de complejidad geométrica, repetibilidad dimensional y eficiencia de material en series medias y altas, algo que ninguna de esas alternativas consigue de forma simultánea.
El auge de la laparoscopia: una realidad cada vez más común
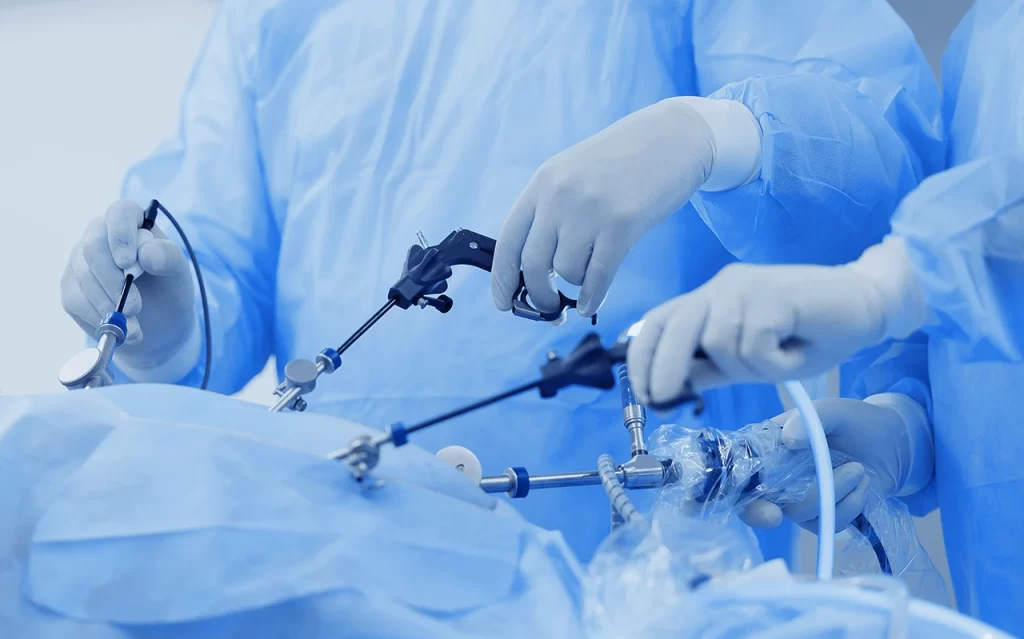 La cirugía laparoscópica se ha consolidado como alternativa a la cirugía abierta por sus ventajas clínicas: incisiones más pequeñas, menor trauma tisular, recuperación postoperatoria más rápida y estancias hospitalarias más cortas. Sin embargo, el instrumental laparoscópico tradicional —largo, rígido y con solo cuatro grados de libertad (movimiento lineal, rotación axial y dos pivotes en el punto de acceso)— impone limitaciones reales al cirujano, especialmente en procedimientos que requieren suturas o disecciones en espacios profundos y estrechos.
Para superar estas limitaciones surgieron, por un lado, los sistemas de cirugía robótica asistida (RAS), con muñecas mecánicas (wrists) de múltiples grados de libertad que replican la destreza de la mano humana dentro del cuerpo del paciente, y, por otro, los instrumentos manuales articulados (multi-DOF), diseñados para aportar parte de esa flexibilidad robótica sin el coste de adquisición y mantenimiento de una plataforma robótica completa.
Ambas líneas de evolución —robótica y manual articulada— comparten un mismo reto de ingeniería: cómo integrar mecanismos de alta precisión (engranajes, eslabones, rótulas, sistemas de bloqueo) en un espacio radicalmente reducido, manteniendo rigidez, ausencia de holguras y comportamiento repetible ciclo tras ciclo. Este es exactamente el terreno donde el Metal Injection Moulding aporta una ventaja competitiva difícil de igualar con procesos convencionales.
Ventajas técnicas del MIM frente a otros procesos de fabricación
Desde una perspectiva industrial, las ventajas del MIM aplicadas al diseño de instrumental médico se concretan en cuatro ejes:
- Libertad geométrica. El MIM permite fabricar espesores de pared típicos de 1 a 3 mm, con mínimos de en torno a 0,5 mm, radios internos de aproximadamente 0,5 mm, canales internos, dientes de retención y alojamientos complejos, todo ello en una sola pieza. Geometrías que en mecanizado convencional requerirían varias operaciones —o serían directamente inviables— salen del proceso MIM prácticamente en su forma final.
- Integración funcional. Una sola pieza MIM puede combinar superficie de agarre, alojamiento de pivote, topes de recorrido y elementos de retención, funciones que en un diseño mecanizado tradicional exigirían varios componentes ensamblados. Esto reduce directamente el número de referencias en el listado de materiales (BOM), simplifica la logística y disminuye los puntos potenciales de fallo.
- Repetibilidad dimensional en producción seriada. Con tolerancias estándar de ±0,3–0,5 % sobre la dimensión nominal, y capacidad demostrada de mantener índices de capacidad de proceso (Cpk) iguales o superiores a 1,33 en las características críticas, el MIM ofrece la consistencia lote a lote que exige un instrumento quirúrgico donde el cirujano necesita percibir siempre la misma sensación de apertura, cierre y fuerza de agarre.
- Eficiencia industrial en volumen. Cuando el programa entra en series medias o altas, el coste unitario del MIM se vuelve muy competitivo gracias a la amortización del utillaje, la automatización del proceso y la drástica reducción de operaciones de postmecanizado y de desperdicio de material.
Componentes laparoscópicos donde la tecnología MIM aporta más valor
No todos los componentes de un instrumento laparoscópico se benefician igual del proceso. La experiencia acumulada en proyectos OEM permite identificar con claridad los subconjuntos donde el MIM marca la diferencia.
Trocares
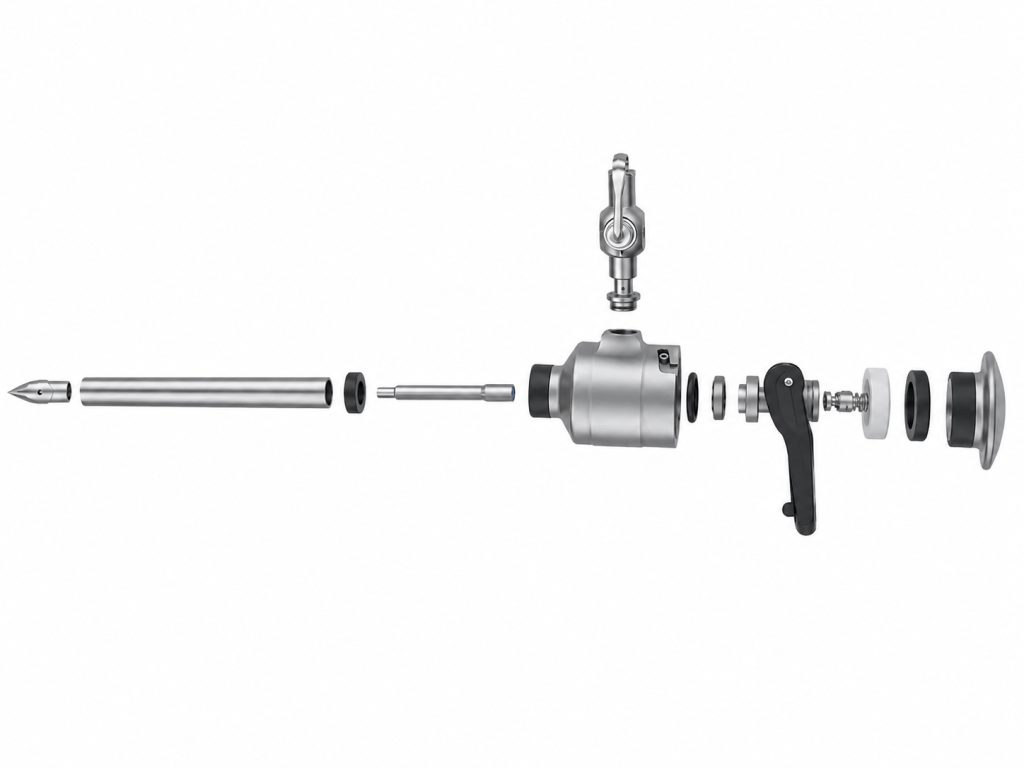 El trocar moderno es una herramienta compleja: incorpora obturador, sistema de válvula y sellado, mecanismos anti-fuga, elementos de retención y, en las plataformas modulares más avanzadas, adaptadores intercambiables para distintos diámetros. En esta arquitectura, el MIM resulta especialmente competitivo para fabricar piezas internas pequeñas de geometría tridimensional compleja: seguros, pestillos, levas, casquillos, portaválvulas y componentes de guiado.
La ventaja práctica es doble: se reduce el número de componentes del subconjunto y se gana repetibilidad en el comportamiento del sellado y en el par de fricción del trocar, algo crítico para evitar salidas o entradas involuntarias del instrumento durante la intervención.
Pinzas laparoscópicas manuales
Las mordazas, los cuerpos de articulación, los mecanismos de cierre (trinquetes, levas, cremalleras), los dientes de retención y los pivotes son las zonas de una pinza manual donde el MIM tiene mayor impacto. El proceso permite fabricar texturas finas y canales interiores con precisión suficiente para soportar los esfuerzos de agarre y corte, e integrar en una sola pieza el alojamiento del pivote, los topes de recorrido y las zonas de contacto.
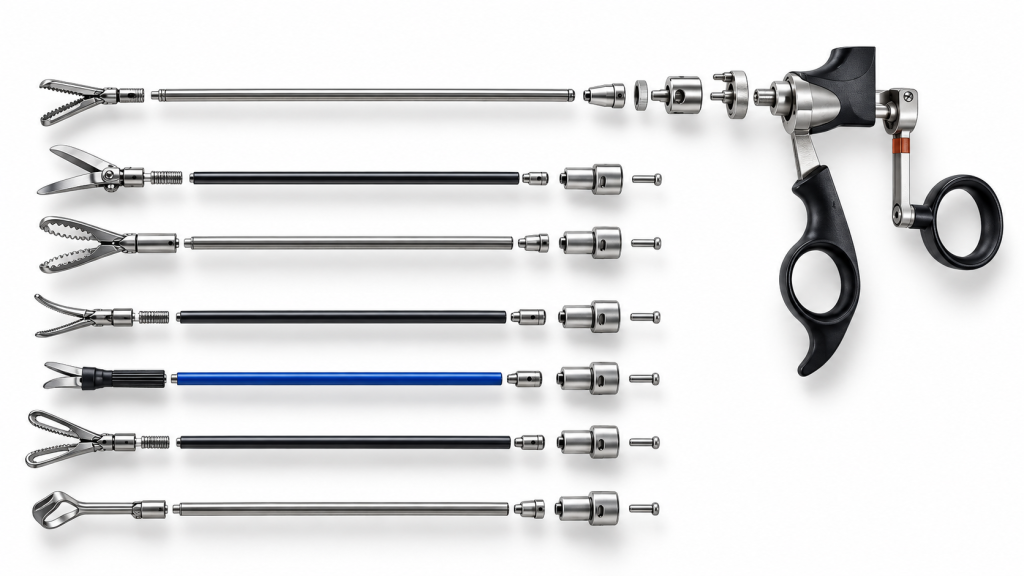 Para el fabricante, esto se traduce en menos operaciones de ensamblaje y alineado, y en una notable mejora de la repetibilidad del «tacto» del instrumento entre lotes —un factor que los cirujanos perciben de forma directa—.
Pinzas robóticas, end-effectors y sistemas de muñeca (wrist) multi-DOF
En robótica laparoscópica el reto sube de nivel: el instrumento no solo abre y cierra, sino que transmite movimiento a través de un eje largo, un sistema de muñeca y varios grados de libertad, todo ello con exigencias simultáneas de alta rigidez, precisión, amplio rango de movimiento y desacoplamiento entre ejes.
Aquí el MIM es especialmente competitivo en eslabones y cadenas cinemáticas, carcasas que albergan cables, engranajes y levas en espacios extremadamente reducidos, y elementos de bloqueo y acople que garantizan el posicionamiento preciso del instrumento dentro del brazo robótico.
Como resultado, se reducen las tolerancias acumuladas al pasar de múltiples piezas mecanizadas a menos piezas MIM funcionalmente integradas, y mejora la estabilidad cinemática del end-effector, un factor que la literatura técnica sobre mecanismos de muñeca identifica de forma consistente como uno de los principales retos no resueltos de los instrumentos multi-DOF actuales.
Rótulas y articulaciones esféricas
Las rótulas combinan geometría tridimensional compleja, contacto tribológico y necesidad de movimiento suave, tanto en instrumentos manuales (orientación de punta, transmisión de fuerza) como en sistemas robóticos (parte del wrist y del acoplamiento del efector). El MIM permite producir esferas parciales, asientos de precisión, jaulas y topes con radios mínimos de esquina en torno a 0,5 mm, reduciendo concentraciones de tensión y mejorando la durabilidad. Es posible además fabricar subconjuntos de rótula integrados, donde asiento, topes y elementos de montaje forman una sola pieza, disminuyendo el número de componentes y las holguras acumuladas.
MIM y cirugía robótica: de la patente al componente
La evolución de la cirugía robótica hacia manipuladores con seis grados de libertad —tres en el brazo manipulador y tres en la muñeca y el efector— ilustra bien por qué el MIM se ha vuelto estratégico en este segmento. Las arquitecturas de manipulador robótico descritas en la literatura de patentes del sector incorporan típicamente un conjunto de articulaciones, mecanismos de sujeción y bloqueo y un conjunto de sensores de fuerza/par integrado entre el instrumento y la última articulación del manipulador, con el objetivo de proporcionar realimentación háptica al cirujano.
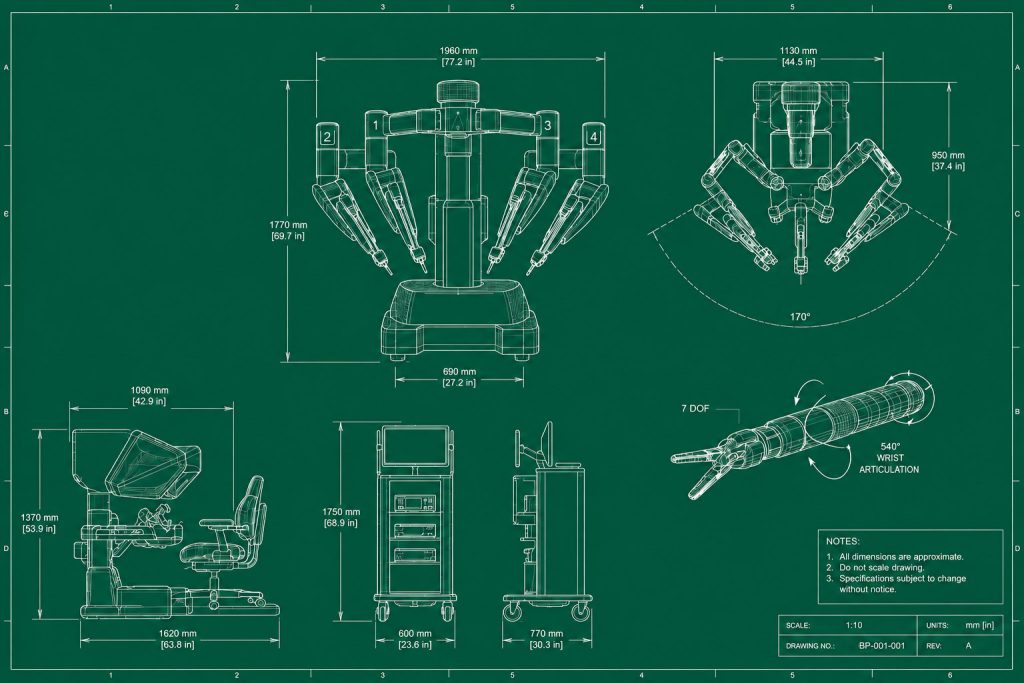 Cada uno de estos subsistemas comparte una misma exigencia: piezas pequeñas, repetitivas y extremadamente sensibles a la acumulación de tolerancias. Es precisamente el terreno en el que el MIM demuestra su valor diferencial al permitir fabricar estos componentes con alta precisión geométrica y sin las variaciones dimensionales que introduce el ensamblaje de múltiples piezas mecanizadas por separado.
Sistemas comerciales de referencia en robótica quirúrgica —desde plataformas pioneras de operación remota hasta las generaciones más recientes de brazos robóticos multi-puerto y de puerto único— dependen de micro-engranajes, pivotes de rótula y elementos de articulación fabricados con tolerancias muy estrictas y acabados superficiales finos, precisamente el tipo de componente donde el MIM ofrece una relación óptima entre complejidad geométrica, coste y volumen de producción.
La propuesta de valor del MIM para fabricantes OEM
Desde la óptica de negocio, el argumento del MIM para un fabricante de dispositivos laparoscópicos se apoya en tres ejes que conviene distinguir con claridad.
Rediseño de la cadena de valor. El MIM permite pasar de «muchas piezas pequeñas mecanizadas» a «menos piezas funcionalmente integradas». Esto reduce la complejidad de la cadena de suministro, el número de referencias en inventario y el riesgo de variabilidad entre proveedores distintos que fabrican piezas que después hay que ensamblar y ajustar.
Competitividad industrial en volumen. Cuando un programa de producto entra en fase de serie, el coste unitario de piezas complejas fabricadas por MIM puede volverse muy competitivo frente a las alternativas de mecanizado o microfusión gracias a la amortización del utillaje y a la automatización del proceso productivo.
Consistencia de rendimiento clínico. En un mercado donde la reputación de un fabricante depende de la fiabilidad repetida del instrumento en quirófano, la capacidad del MIM para mantener índices de capacidad de proceso elevados en las dimensiones críticas se traduce en menos variabilidad de comportamiento entre unidades y, en última instancia, en menos incidencias reportadas.
No todos los componentes de un instrumento se benefician igual del proceso: conviene separar con claridad qué elementos son estructurales, cuáles están sometidos a desgaste y cuáles son puramente cinemáticos, porque esa distinción determina la selección de material, el acabado superficial y las operaciones posteriores necesarias.
Aunque el MIM aporta valor tanto en instrumental manual como en robótico, el énfasis cambia según la aplicación final. En instrumental manual, la prioridad es la ergonomía, la robustez y el coste total del instrumento; el MIM ayuda sobre todo a reducir el número de piezas y a estabilizar el comportamiento del instrumento lote a lote.
En robótica, el foco se desplaza hacia la cinemática, la precisión de transmisión y la rigidez bajo actuación externa; aquí el MIM se valora especialmente como habilitador de micromecanismos y articulaciones compactas capaces de mantener su comportamiento bajo ciclos de actuación intensivos y repetidos.
Esta distinción es relevante para un OEM que diseñe una familia de productos con variantes manuales y robóticas: el mismo proceso de fabricación puede servir a ambas líneas, pero los criterios de diseño y de validación no son idénticos.
El futuro: miniaturización, minilaparoscopia y nuevas generaciones de instrumental
La tendencia hacia la minilaparoscopia —instrumentos y trocares de diámetro cada vez más reducido— añade una capa adicional de relevancia al MIM. Estudios cuantitativos sobre trauma tisular muestran que reducir el diámetro de los trocares disminuye de forma muy significativa el daño tisular asociado al acceso, además de mejorar la visualización interna al reducir la sombra óptica de los instrumentos. Esta miniaturización solo es posible si el propio proceso de fabricación es capaz de producir geometrías cada vez más pequeñas sin perder precisión funcional ni resistencia mecánica, exactamente el terreno donde el MIM tiene ventaja frente a los procesos de fabricación convencionales.
En paralelo, la investigación en mecanismos de muñeca multi-DOF para instrumental gastrointestinal —tanto manual articulado como robótico— sigue señalando la necesidad de combinar alta rigidez, amplio rango de movimiento y desacoplamiento de grados de libertad en conjuntos cada vez más compactos y ligeros. Cada nueva generación de mecanismo de muñeca representa, en la práctica, una nueva oportunidad de aplicación para componentes MIM: eslabones, carcasas de transmisión, elementos de bloqueo y rótulas de precisión.
Por qué trabajar con Alfa MIMTECH
Nuestra propuesta de valor consiste en ayudar al equipo de ingeniería de nuestros clientes a repensar el diseño de sus componentes críticos para hacerlos más compactos, más robustos y más competitivos en coste total, aprovechando toda la libertad geométrica que ofrece el Metal Injection Moulding.
Si su equipo está evaluando la viabilidad de migrar componentes laparoscópicos —manuales o robóticos— a un proceso MIM, o necesita un proveedor certificado capaz de escalar de prototipo a serie sin perder control dimensional, en Alfa MIMTECH podemos analizar su componente y ofrecerle una valoración técnica inicial sobre su idoneidad para el proceso.

